
加工中心资讯
机器人与自动化装备零件五轴加工
机器人这行的零件有个共同特征:看着都是回转体或者连杆,尺寸不大,但对同轴度和位置度的要求比一般机械件高一个量级。减速器装上去有异响、手臂末端定位飘,追到根上往往是某个孔的同轴度差了几丝。
鸿天驰做机器人与自动化装备类件,接触最多的是减速器零件、手臂连接件和末端执行器。这些件的难点不在材料,在形位公差。
典型零件 |
常用材料 |
加工难点 |
五轴怎么解 |
谐波减速器刚轮 |
40Cr / 轴承钢 |
内齿圈、薄壁易变形 |
一次装夹保证内孔与端面垂直 |
RV 减速器行星架 |
42CrMo / 锻钢 |
多孔组同轴度、位置度 |
一次装夹加工全部孔组 |
机器人手臂连杆 |
铝合金 7075 |
两端孔平行度、轻量化腔 |
摆角加工两端 + 掏腔 |
末端夹爪 / 连接件 |
铝合金 / 不锈钢 |
多角度安装面 |
一次装夹多面加工 |
直线模组滑块座 |
铝合金 / 铸铁 |
导轨安装面精度 |
摆角侧铣保证平面度 |
AGV 底盘结构件 |
铝合金 / 碳钢 |
大而薄、易变形 |
分层去料 + 小切深大进给 |
行星架的多孔组是最典型的一道坎。 一个 RV减速器行星架上通常有三到四组销孔,每组之间要求等分精度,孔本身还有同轴度和垂直度要求。三轴加工要翻面、要打表找正,误差一层层累积。五轴把工件摆起来,一组孔加工完转个角度继续下一组,整个行星架在一次装夹里做完,等分精度靠转台的分度精度保证,不靠人工找正。
薄壁柔轮和刚轮,变形比尺寸更难控。谐波减速器的柔轮壁厚能薄到 1mm以内,夹紧力稍大就变形,松开又回弹,量出来的尺寸和加工时的状态对不上。鸿天驰的做法是先把夹紧方案做出来——用轴向压紧代替径向夹紧,或者加辅助支撑,再用小切深大进给的参数把切削力压下来。这类薄壁件,我们习惯先试一件测变形量再定工艺。
手臂连杆的两端孔,平行度靠一次装夹。连杆两头有孔,要求两孔轴线平行且中心距稳定。三轴分两次装夹加工,中心距误差靠夹具保证;五轴一次装夹,A轴转过去加工另一端,两孔的相对关系由机床精度决定。机器人手臂末端的定位精度,很大程度就取决于这里。
轻量化的掏腔顺序有讲究。手臂件为了减重要掏掉大量材料,留下薄壁和加强筋。去料顺序错了,件会整体扭。正确做法是分区对称去料,先留工艺筋,最后一遍再清掉,让应力逐步释放。这个顺序比把进给调慢有效得多。
铝合金和钢件的刀具策略完全不同。 7075铝合金转速可以上得很高,切出来表面亮;40Cr、42CrMo这类调质钢硬度高、切削力大,要压低转速、加大扭矩。做钢件的客户,建议上BBT40刀柄的机型——两面定位,锥面和端面同时贴合,重切削时刀柄不会往里缩。
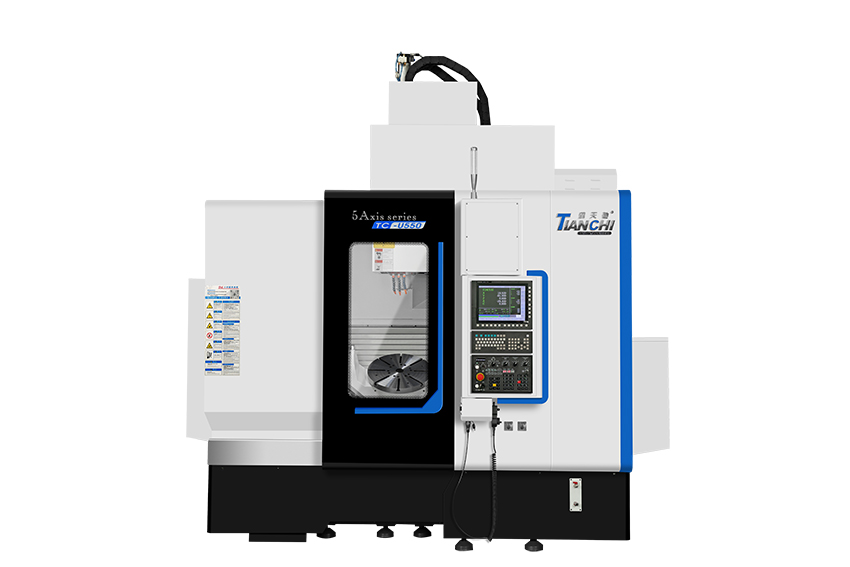
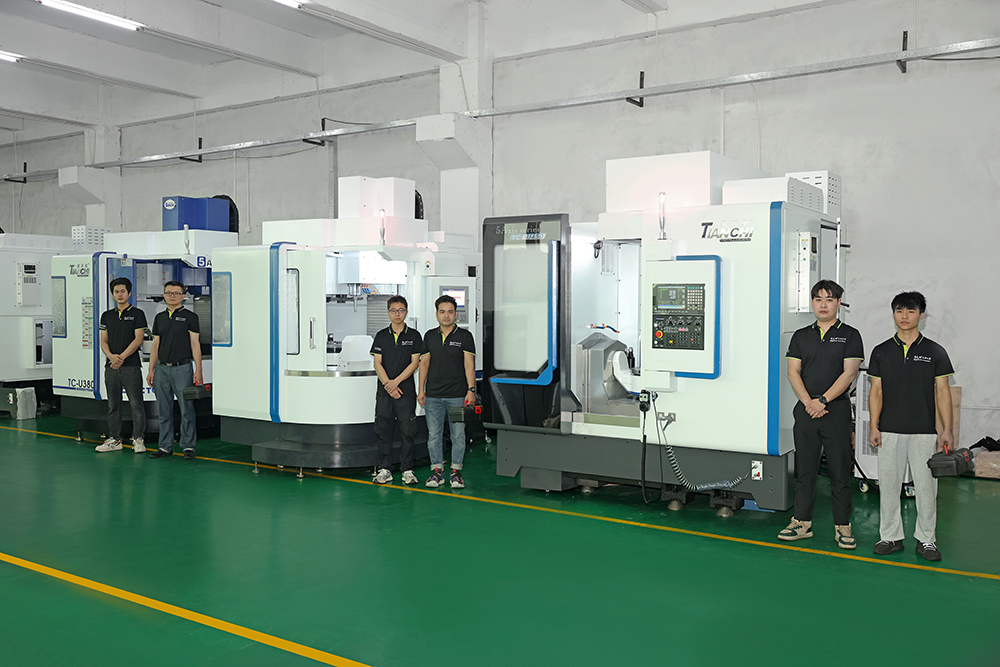
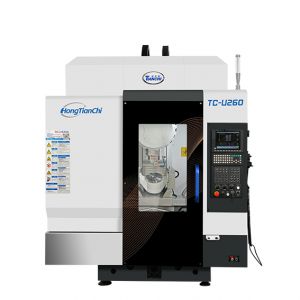
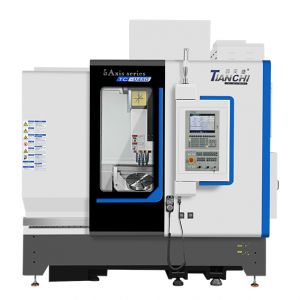
设备怎么配? 谐波减速器、夹爪、滑块座这类中小型件,工序多、精度要求高,鸿天驰TC-U260 钻攻五轴合适——刀库21 把 / 30 把两档,1.8秒换刀,一次装夹把钻孔、镗孔、铣面、攻牙一次跑完;行星架、手臂连杆、AGV底盘这类中等件,上 U450A,BBT40电主轴 20000 转、DDR摇篮无背隙,形位公差稳;更大的底座和机架类件,U550的行程和 45#滚柱导轨刚性更从容。三档机器精度底子一致,整机任意300mm 行程误差<0.006mm。
检测要跟着工艺走。机器人零件的验收通常带三坐标报告,所以加工过程中的自检很关键。标配的无线探头可以在机上完成关键尺寸的复核,发现问题当场补刀,不用卸下来送检再返工。这一条对批量生产的效率影响很大。
打样阶段把工艺包做全。机器人客户多是新品研发阶段,图纸经常改。拿一件来鸿天驰应用中心打样,把装夹方案、刀具配置、切削参数、检测方案一次试出来,形成工艺包,后面改图纸只需要调参数,不用重新走一遍试错。
把你的件拍个照、说下公差要求,鸿天驰工程师帮你排工艺、定机型。
联系鸿天驰
推荐产品
-
1 .
精加工侧面的接刀痕过于明显?vmc850加工中心厂家来解答-【鸿天驰】
-
2 .
切削水泵过载跳闸售后维修案例,CNC数控机床厂家解决-鸿天驰
-
3 .
清远cnc高速加工中心带大家简单的了解一下线轨机床-【鸿天驰】
-
4 .
雕铣机主轴转动故障,数控雕铣机厂家教你怎么检查-【鸿天驰】
-
5 .
模具加工中心设计特点-【鸿天驰】
-
6 .
高精度cnc加工中心加工复合材料注意事项有哪些-【鸿天驰】
-
7 .
精密cnc加工中心厂家建议设备不要长期闲置不用-【鸿天驰】
-
8 .
横沥cnc加工中心厂家:龙门数控机床保养维护方式-【鸿天驰】
-
9 .
五轴机床进场前准备什么?
-
10 .
数控加工中心厂家说说撞刀的事情你重视了吗-【鸿天驰】
-
11 .
机床的地线为什么要打在湿的地方?鸿天驰数控机床厂家谈谈看法
-
12 .
数控加工中心生产厂家教你保养第一篇---就选【鸿天驰】
-
13 .
加工中心厂家为您介绍三菱数控加工中心M70系列-【鸿天驰】
-
14 .
850立式加工中心价格多少?佛山cnc加工中心厂讲讲-【鸿天驰】
-
15 .
850立式四轴需要哪些基础,佛山cnc加工中心厂简单讲解-【鸿天驰】
-
16 .
数控模具铣雕机控制器你所不知道的小知识-【鸿天驰】
-
17 .
量身定制CNC雕铣机提供适合自身情况的机床-【鸿天驰】
-
18 .
昆山模具cnc加工中心简单的介绍一下什么叫cnc机床-【鸿天驰】
-
19 .
cnc加工中心850的回转工作台的重复分度精度检测方法-【鸿天驰】
-
20 .
cnc加工中心厂家广东:试切对刀如何进行Z向对刀-【鸿天驰】
-
1 .
三菱系统的机床刀库乱刀,CNC加工中心厂家教你轻松归零-鸿天驰
-
2 .
发那科系统如何用U盘拷贝加工程序?cnc立式加工中心教你-鸿天驰
-
3 .
三菱M4,M5盲孔攻牙如何设转速和进给?高速cnc加工中心教你-鸿天驰
-
4 .
三菱系统反向间隙如何补偿,数控cnc加工中心厂家来教你-鸿天驰
-
5 .
数控机床多热机程序怎么写?Cnc雕铣机厂家教你-鸿天驰
-
6 .
全球十大cnc加工中心品牌,你知道那些?-【鸿天驰】
-
7 .
三菱M70和M80进给限速该修改哪个参数?鸿天驰高速CNC机床厂家教你
-
8 .
工匠精神生产的850加工中心,精度可达0.01mm 就选-[鸿天驰]
-
9 .
三菱M80系统的加工中心无程序报警怎么处理,CNC雕铣机厂家教你
-
10 .
鸿天驰数控机床厂家教你三菱M80系统修改时间日期等参数
- 电话:13326863993
- 邮箱:3299135151@qq.com
- 地址:广东省东莞市万江街道滘联二路666号鑫欣实业产业园天驰机电1栋101室